
Просмотры:0 Автор:Pедактор сайта Время публикации: 2026-10-13 Происхождение:Работает


Расположение каркасов шкафов среднего напряжения (СН) является основным узким местом в производстве электрооборудования. На этом этапе расхождения в миллиметрах приводят к серьезным сбоям в последующих сборках. Работа с тяжелыми, громоздкими стальными рамами требует баланса между высокой производительностью и строгими требованиями безопасности и точности. Когда операторы смещают рамы, на предприятии возникают проблемы с бракованными шинными фитингами, сбоями в установке выключателей и нарушением защитных конструкций от дуговых замыканий. Эти ошибки останавливают производство и требуют масштабных переделок. Чтобы добиться масштабируемой производительности и поддерживать строгий контроль качества, руководители предприятий должны оценить и внедрить правильное сочетание автоматизированных систем позиционирования, специализированных тележек и интегрированных рабочих станций. Вы должны адаптировать эти решения к площади вашего конкретного предприятия и объему производства. Освоение этапа позиционирования гарантирует идеальное выравнивание каждого последующего компонента, что повышает общую эффективность производства и надежность продукта.
Точность определяет успех всех последующих этапов сборки; системы должны гарантировать повторяемую точность до субмиллиметра.
Автоматизированные транспортные средства (AGV) и железнодорожные системы максимизируют пропускную способность стандартизированных линий, а специализированные тележки для материалов обеспечивают гибкость при сборке по индивидуальному заказу.
Интеграция специальной вспомогательной рабочей станции на этапе позиционирования снижает утомляемость оператора, сводит к минимуму зависимость от крана и ускоряет время цикла.
Переходные компоновки, соединяющие ручные тележки и автоматизированные узлы, позволяют проводить поэтапную модернизацию без остановки производства.
Подключение линии позиционирования к системам MES и ERP гарантирует, что индивидуальные спецификации клиента автоматически определяют маршрутизацию и настройку рабочей станции.
Определение критериев успеха современной линии сборки распределительных устройств среднего напряжения начинается с понимания физических проблем, связанных с сырьем. Неизолированные корпуса распределительных устройств среднего напряжения обычно превышают 1000 кг. Для маневрирования этих массивных стальных корпусов требуется специальное оборудование, способное выдерживать экстремальный вес, сохраняя при этом точный контроль размеров. Рама, которая скручивается или деформируется во время транспортировки, не пройдет строгие проверки качества еще до того, как внутренние компоненты будут готовы к установке.
Ошибки позиционирования на этапе первичного кадрирования создают эффект домино, связанный с несовпадением последующих объектов. Когда рама смещена от центра всего на долю градуса, техническим специалистам сложно установить плавно тяжелые автоматические выключатели. Трансформаторы тока не совпадают с предназначенными для них монтажными кронштейнами. Жесткие медные шины требуют абсолютной точности для поддержания надлежащего зазора и пути утечки. Установка шины в несоосную раму приводит к механическому напряжению, которое может привести к катастрофическим сбоям в работе электрооборудования.
Установление базовых требований безопасности при перемещении тяжелых стальных корпусов остается главным приоритетом для руководителей предприятий. Традиционные методы в значительной степени полагаются на подъем мостового крана. Краны создают значительную опасность раскачивания и требуют от операторов работы непосредственно под подвешенными грузами. Современные стратегии позиционирования направлены на минимизацию зависимости от крана. Удерживая груз близко к земле и используя контролируемое горизонтальное движение, оборудование значительно снижает опасность защемления и защищает специалистов по сборке от травм.
Усовершенствованное отслеживание и прослеживаемость превращают процесс позиционирования из чисто механической задачи в операцию, управляемую данными. Внедрение RFID-меток или сканирования штрих-кода на этапе позиционирования создает доступный для поиска цифровой двойник шкафа в режиме реального времени. Когда рама фиксируется в исходном положении, система управления производством (MES) регистрирует ее точное местоположение, ориентацию и назначенный рабочий заказ. Это цифровое подтверждение гарантирует, что операторы получат правильные схемы и компоненты для конкретной индивидуальной сборки.
Перемещение голой рамы без внутренних панелей жесткости подвергает конструкцию воздействию скручивающих напряжений. Если на транспортной платформе отсутствуют подходящие выравнивающие домкраты, неравномерное распределение веса может привести к необратимой деформации стальных стоек. Инженеры завода должны указать транспортные платформы, поддерживающие раму в предусмотренных точках нагрузки. Мы часто видим, как объекты повреждают рамы, просто поднимая их не за тот угол на начальном этапе подготовки. Использование специально обработанных опорных пластин на транспортном механизме предотвращает этот структурный прогиб.
Выбор правильного механизма транспортировки определяет общий ритм линии по производству распределительных устройств . Предприятия должны сопоставлять требования к пропускной способности с пространственными ограничениями и изменчивостью продукции.
Напольные или скрытые направляющие системы перемещают шкафы между узлами сборки с помощью индексированных точек остановки. В этих системах используются сверхпрочные стальные гусеницы, встроенные непосредственно в заводской цех. Они направляют моторизованные или вручную перемещаемые платформы по фиксированной линейной траектории. Как только рама достигает назначенной рабочей станции, механические стопорные штифты разворачиваются для фиксации платформы. Это гарантирует отсутствие бокового смещения во время установки компонента.
Высокообъемные производственные предприятия с малым количеством смешанных продуктов получают наибольшую выгоду от систем с направляющими рельсами. Когда предприятие производит стандартизированные распределительные устройства, требующие непрерывного потока и жесткого времени такта, рельсы обеспечивают непревзойденную надежность. Фиксированный путь исключает ошибки навигации и обеспечивает дисциплинированную, линейную последовательность сборки. Они обеспечивают исключительную долговечность, большую грузоподъемность и минимальные требования к техническому обслуживанию в течение десятилетий непрерывной эксплуатации. Изменение планировки завода требует значительного сноса и реконструкции инфраструктуры.
AGV используют магнитную ленту, лазерное наведение или SLAM (одновременную локализацию и картографирование) для навигации кадров по последовательности сборки. Вместо того, чтобы следовать по физическим путям, эти роботизированные платформы самостоятельно составляют карту производственного цеха и транспортируют корпуса распределительных устройств. Они просовывают под постановочную раму, слегка приподнимают ее и переносят на следующую доступную рабочую станцию. Они динамически корректируют свои маршруты, чтобы избегать препятствий или обходить автономные станции.
Современные масштабируемые объекты, в которых приоритет отдается гибкости компоновки и интеграции данных Индустрии 4.0, в значительной степени ориентированы на внедрение AGV. Эти системы превосходно работают в средах, где поток продукции часто меняется в зависимости от индивидуальных заказов. AGV предлагают возможности динамической маршрутизации и прямую интеграцию с системами управления производством. Если конкретный испытательный отсек занят, MES может мгновенно перенаправить AGV на альтернативный отсек. Основное ограничение связано со строгими требованиями к чистоте, идеально ровному полу, чтобы обеспечить точную лазерную навигацию и предотвратить проскальзывание колес.
Специально изготовленные сверхмощные колесные платформы, оснащенные фиксирующими роликами, выравнивающими домкратами и специальными приспособлениями, надежно фиксируют основание шкафа во время транспортировки. Тележка для материала распределительного устройства позволяет операторам перемещать или буксировать рамы между станциями. Усовершенствованные модели оснащены гидравлическими подъемными механизмами для регулировки рабочей высоты. Это гарантирует, что технические специалисты смогут добраться до внутренних точек крепления без чрезмерного сгибания или растяжения.
Эти тележки обеспечивают максимальную адаптируемость в крупносерийных, мелкосерийных производствах и в индивидуальных инженерных проектах. Когда каждый заказ имеет уникальные размеры или специальную компоновку компонентов, жесткая автоматизация часто препятствует прогрессу. Тележки позволяют операторам вытаскивать раму в автономном режиме для выполнения сложных и трудоемких работ по индивидуальному заказу, не останавливая основной производственный поток. Они вносят разную точность позиционирования и в значительной степени зависят от физических усилий оператора, если только они не работают в паре с моторизованными буксирами.
Многие предприятия используют гибридный подход, чтобы сбалансировать гибкость и пропускную способность. В переходной компоновке операторы используют тележку для материалов для первоначальной сборки и подготовки. После того, как базовая рама подготовлена, оператор вставляет тележку в локализованный автоматизированный железнодорожный узел или узел AGV. Тележка фиксируется в стандартном держателе. Затем этот держатель перемещает раму через крайне важный этап установки главной шины, где точность имеет первостепенное значение.
Растущие предприятия, которым необходимо постепенно увеличивать производственные мощности, эффективно используют этот метод. Это позволяет операторам постепенно адаптироваться к новым технологиям. Гибридная модель сохраняет гибкость ручной сборки, обеспечивая при этом автоматизированную точность именно там, где допуски сборки самые жесткие. Успех зависит от тщательного управления точками переключения между ручными зонами и автоматическими зонами. Вы должны каждый раз следить за тем, чтобы запирающие механизмы сработали безупречно.
Система позиционирования | Метод навигации | Лучшее приложение | Основное преимущество |
|---|---|---|---|
Железнодорожный трансфер | Фиксированные напольные направляющие | Высокообъемные, стандартизированные | Чрезвычайная прочность и грузоподъемность |
АГВ транспортировка | SLAM/Лазерное наведение | Динамичные, умные фабрики | Гибкость маршрутов и интеграция MES |
Тележка для материалов | Ручной/моторизованный буксир | Комплексное индивидуальное проектирование | Максимальная адаптивность и автономная маршрутизация |
Переходный гибрид | Блокировка тележки к рельсу | Средства масштабирования | Балансирует ручную подготовку с автоматизированной точностью |
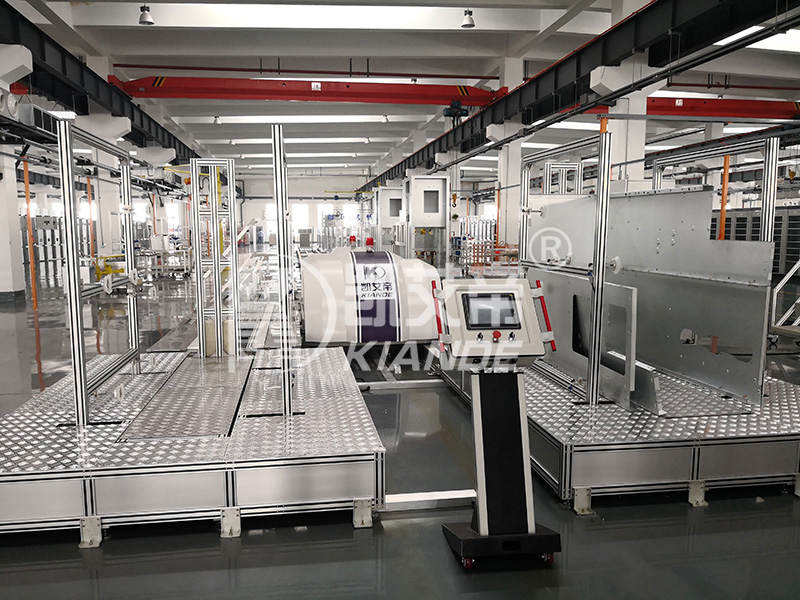
Достижение субмиллиметровой точности требует строгого, повторяемого процесса фиксации рамы в сборочном узле. Операторы не могут полагаться на визуальные оценки при размещении корпусов, в которых будут размещены высоковольтные компоненты. Следующая процедура описывает стандартную последовательность центровки, используемую в высокоточных установках:
Начальная стадия: оператор или AGV перемещает кадр в пределах 50 миллиметров от целевого узла. Датчики приближения подтверждают, что рамка находится в правильной общей зоне.
Грубое выравнивание: направляющие или установленные на полу V-образные блоки захватывают колеса или опорные плиты транспортной платформы, направляя раму к центральной оси рабочей станции.
Первичная фиксация: пневматические или гидравлические стопорные штифты выходят из пола или рельсовой системы и входят в усиленные отверстия приемника на транспортном средстве. Это исключает все боковые и продольные перемещения.
Выравнивание и выравнивание: автоматические выравнивающие домкраты разворачиваются и слегка приподнимают раму с транспортных колес. Благодаря этому вес переносится на прочные калиброванные стальные опоры. Инструменты лазерного выравнивания проверяют, что рама идеально перпендикулярна инструментам рабочей станции.
Цифровая проверка: MES считывает RFID-метку рамы, подтверждая, что правильный блок находится на месте. Затем система разблокирует локализованный инструмент и отображает конкретные рабочие инструкции для этого узла.
Вторичный зажим: при операциях, требующих большого крутящего момента, таких как закрепление главной шины болтами, вторичные верхние или боковые зажимы задействуют верхние секции рамы, чтобы предотвратить микропрогибы во время сборки.
Пропуск любого из этих шагов ставит под угрозу целостность сборки. Если техник попытается установить тяжелый вакуумный выключатель, не задействовав вторичные зажимы, рама может сместиться. Такое смещение нарушает выравнивание первичных размыкающих контактов, что приводит к немедленному отказу во время плановых заводских приемочных испытаний.
Фаза позиционирования выходит за рамки простого перемещения кадра; это включает в себя подготовку непосредственной среды для эффективной сборки. Вспомогательная рабочая станция распределительного устройства поддерживает основную линию, размещая боковые панели, внутренние перегородки и устанавливая оборудование именно там, где рама фиксируется. Упорядочивая материалы рядом с узлом позиционирования, операторы исключают лишние движения и сохраняют концентрацию на точной установке.
Оценка рабочих станций требует пристального внимания к инструментам и эргономическому доступу. Лучшие установки включают в себя пневматические балансиры для инструментов, которые подвешивают тяжелые динамометрические ключи на высоте груди. Это снижает утомляемость оператора. Гидравлические подъемные столы позволяют техническим специалистам регулировать высоту тяжелых узлов перед установкой их в основную раму. Локальное светодиодное освещение высокой яркости, встроенное непосредственно в рабочую станцию, обеспечивает бестеневую видимость глубоко внутри темного стального корпуса. Это предотвращает перекрёстную резьбу важных крепежных деталей.
Отсоединение узла сборки от основной линии значительно сокращает общее время цикла. Пока основная рама перемещается на место, операторы вспомогательной станции готовят внутренние компоненты. Они предварительно собирают жгуты низковольтных проводов управления, монтируют клеммные колодки на DIN-рейки и подготавливают шасси вакуумного выключателя. Когда основная рама наконец прибывает и фиксируется в узле, предварительно собранные модули готовы к немедленной установке. Это превращает длительный процесс сборки в задачу быстрой интеграции.
Оснащение рабочей станции цифровыми рабочими инструкциями преобразует процесс сборки. Экраны человеко-машинного интерфейса (HMI), установленные на шарнирных рычагах, извлекают схемы сборки в реальном времени с центрального сервера. Когда RFID-метка рамы регистрируется на станции, экран автоматически обновляется, отображая точную 3D-модель CAD и характеристики крутящего момента, необходимые для этого конкретного серийного номера. Это исключает необходимость использования устаревших бумажных чертежей и значительно снижает количество ошибок при сборке при выполнении индивидуальных заказов.
Рассмотрите возможность установки трансформаторов тока (ТТ) и трансформаторов напряжения (ПТ). Эти детали из литой смолы невероятно тяжелые и хрупкие. Оптимизированная вспомогательная рабочая станция включает в себя специальный стреловой кран или манипулятор в условиях невесомости, специально предназначенный для работы с этими трансформаторами. Оператор использует манипулятор, чтобы поднять трансформатор тока из транспортировочного ящика, осмотреть его и установить на специальное приспособление. Как только рама главного распределительного устройства фиксируется в соседнем узле, оператор просто поворачивает рычаг манипулятора и направляет трансформатор тока на монтажные кронштейны. Это исключает необходимость ручного подъема и предотвращает случайные падения, которые могут разрушить полимерный корпус.
Выбор стратегии позиционирования требует глубокого анализа эксплуатационных ограничений, планировки предприятия и долгосрочных производственных целей. Инженеры предприятий должны выйти за рамки сиюминутных потребностей и разработать систему, способную адаптироваться к будущим итерациям продукта.
Инженеры-технологи постоянно анализируют концептуальный компромисс между быстрой индексацией и тщательным выравниванием. Железнодорожные системы предлагают быструю и агрессивную индексацию. Платформа быстро ускоряется и резко останавливается механически, гарантируя точное размещение за считанные секунды. Это агрессивное движение может сдвинуть незакрепленные внутренние компоненты, если они не закреплены должным образом. Системы на тележке требуют тщательного ручного выравнивания. Оператор должен визуально совместить отметки на полу и вручную задействовать стопорные штифты. Выбор приемлемого времени цикла позиционирования кадра на основе общего заводского времени такта определяет, какой метод является жизнеспособным. Если время такта допускает двухминутное окно позиционирования, то ручных тележек будет достаточно. Если окно составляет тридцать секунд, автоматическое индексирование является обязательным.
Адаптивность системы остается жизненно важной для работы с различными размерами. Завод может производить компактные распределительные устройства с элегазовой изоляцией (КРУЭ) в понедельник и массивные распределительные устройства с воздушной изоляцией (КРУ) во вторник. Система позиционирования должна учитывать и то, и другое, не требуя многочасовой реконфигурации. Регулируемые приспособления, установленные на держателях, позволяют операторам перемещать крепежные зажимы внутрь или наружу в зависимости от занимаемой площади шкафа. Носители фиксированного размера ограничивают гибкость производства. Они вынуждают предприятие выделять определенные линии для конкретных семейств продуктов, что ограничивает общую операционную масштабируемость.
Внедрение новой системы позиционирования требует тщательной оценки инфраструктуры. Железнодорожные системы требуют прокладки бетонных траншей, усиления конструкции и точного выравнивания, чтобы предотвратить заедание путей при многотонных нагрузках. Для AGV требуются специальные эпоксидные покрытия для пола для поддержания стабильных коэффициентов трения и предотвращения износа колес. Предприятия должны оценить требования к ширине проходов. Безопасное маневрирование тележки требует большого радиуса поворота и хорошей видимости. AGV могут перемещаться по узким коридорам при условии, что лазерные сканеры безопасности имеют беспрепятственный обзор.
Пользовательские запросы клиентов, регистрируемые в системе планирования ресурсов предприятия (ERP), должны быть преобразованы в конкретные инструкции по маршрутизации. Когда клиент заказывает линейку распределительных устройств с нестандартными конфигурациями реле, данные запускают специальный заказ на работу. Система позиционирования считывает эти данные и автоматически направляет специально настроенную раму на специализированную вспомогательную рабочую станцию, оборудованную для сложной проводки. При этом полностью обходятся стандартные узлы высокоскоростной сборки.
Кроме того, система позиционирования действует как основная точка сбора данных для обеспечения качества. Каждый раз, когда кадр входит в узел или покидает его, система отмечает событие. Руководители предприятий используют эти данные для выявления узких мест. Если каркасы постоянно тратят сорок минут на узел установки шин, но только двадцать минут на узел вставки выключателя, команды инженеров точно знают, на чем сосредоточить свои усилия по улучшению процесса. Такой уровень детального отслеживания невозможен при использовании чисто ручных, несвязанных с сетью методов позиционирования.
Переход на усовершенствованные системы позиционирования сопряжен с особыми операционными рисками. Раннее выявление этих уязвимостей позволяет инженерным группам реализовать надежные контрмеры до остановки производства.
Неровные полы на заводе представляют серьезную угрозу как для навигации AGV, так и для целостности рельсов. Провал всего на несколько миллиметров может привести к тому, что сканеры безопасности AGV неправильно распознают окружающую среду, что приведет к аварийной остановке. Неровные рельсы приводят к застреванию тележки, и для высвобождения застрявшей платформы требуется тяжелая техника. Для смягчения последствий требуется комплексный аудит топографии пола с использованием инструментов лазерного нивелирования. Перед установкой любой автоматизированной системы транспортировки предприятия должны выполнить локальное шлифование бетона или нанести самовыравнивающуюся эпоксидную смолу.
Узкие места в сети и данных угрожают надежности интеллектуальных транспортных средств. Автоматизированные системы немедленно останавливаются, если возникают задержки в сети, ошибки связи API или тайм-ауты сервера между менеджером автопарка и транспортными средствами. Из-за пропавшего сигнала Wi-Fi многотонная рама застряла в транзитном проходе. Развертывание мощных локальных периферийных вычислений гарантирует, что система обрабатывает навигационные данные локально, а не полагается на удаленный облачный сервер. Установка выделенных промышленных сетей 5G или сетей Wi-Fi высокой плотности изолирует трафик AGV от общей пропускной способности объекта. Каждый автоматизированный перевозчик должен иметь отказоустойчивый подвесной пульт ручного управления, позволяющий операторам управлять устройством вручную во время сбоя в сети.
Усыновление и обучение работников представляют собой серьезные проблемы, связанные с человеческим фактором. Операторы часто сопротивляются новым автоматизированным системам, считая их слишком сложными или представляющими угрозу для их устоявшихся процедур. Неправильное использование механизмов ручной блокировки в гибридных системах приводит к серьезному смещению при установке шин. Стратегии смягчения последствий сосредоточены на поэтапном развертывании. Руководство должно обеспечить практическое обучение эргономике, демонстрируя, как новые системы снижают физическую нагрузку. Четкие стандартные рабочие процедуры (СОП), подкрепленные наглядными пособиями на каждом рабочем месте, гарантируют, что операторы каждый раз правильно задействуют стопорные штифты и предохранительные блокировки.
Простои из-за технического обслуживания представляют собой наиболее серьезную угрозу пропускной способности. Одиночный отказ AGV или заклинивание участка рельса приводит к остановке всей линии, создавая огромные узкие места. Внедрение графиков профилактического обслуживания предотвращает неожиданные поломки. Датчики контролируют вибрацию колес и потребление тока двигателем, предупреждая технических специалистов об износе подшипников до того, как он приведет к поломке. Предприятия должны держать резервные тележки с материалами в режиме ожидания, чтобы обойти отключенные автоматические узлы. Наличие на складе критически важных запасных частей, включая приводные двигатели, стопорные штифты и сканеры безопасности, гарантирует, что команды технического обслуживания смогут восстановить работоспособность в течение нескольких минут, а не дней.
Отказы защитной блокировки также представляют собой серьезную опасность на этапе позиционирования. Если рама не полностью зафиксирована в узле, но система регистрирует ее как безопасную, операторы могут начать операции с тяжелым крутящим моментом. Это может привести к соскальзыванию рамы, что может привести к защемлению рук или повреждению компонентов. Чтобы смягчить это, предприятия должны установить резервные датчики проверки. Первичный механический концевой выключатель подтверждает, что стопорный штифт выдвинут, а вторичный оптический датчик проверяет, что опорная пластина рамы находится в точно правильном положении. Оба датчика должны дать согласие, прежде чем MES разблокирует инструменты рабочей станции.
Чтобы оптимизировать процесс позиционирования рамы и исключить ошибки последующей сборки, выполните следующие шаги:
Проверьте текущую топографию заводского цеха с помощью инструментов лазерного нивелирования, чтобы определить, сможет ли поверхность выдерживать AGV или железнодорожные системы без обширной переработки бетона.
Разверните единую пилотную станцию позиционирования с автоматическими механизмами блокировки для проверки допусков соосности перед тем, как приступить к полному капитальному ремонту сборочной линии.
Интегрируйте свои тележки с материалами в систему MES с помощью RFID-меток, чтобы установить базовое время цикла и выявить конкретные узкие места в вашей текущей маршрутизации.
Модернизируйте свои вспомогательные рабочие станции с помощью балансировочных станков пневматического инструмента и локализованных экранов ЧМИ, чтобы снизить утомляемость операторов и отказаться от использования бумажных схем.
A: Типичные требования к нагрузке варьируются от 1000 до 3000 кг. Точная мощность зависит от типа распределительного устройства: для распределительных устройств с воздушной изоляцией (AIS) обычно требуется более высокая мощность из-за более крупных стальных корпусов по сравнению с компактными распределительными устройствами с элегазовой изоляцией (КРУЭ).
Ответ: Прямоугольность и жесткость рамы напрямую влияют на строгие допуски, необходимые для выравнивания медных шин. Если рама расположена неровно, точки крепления перекосятся. Это вынуждает технических специалистов сгибать или нагружать жесткую медь, что может привести к механическому повреждению или дуговому замыканию.
Ответ: Несмотря на то, что AGV эффективно справляются с горизонтальным транспортом между рабочими станциями, для первоначальной загрузки голой рамы на перевозчик по-прежнему требуются краны или локальные подъемники. Они также необходимы для установки исключительно тяжелых внутренних компонентов, таких как большие вакуумные выключатели.
Ответ: Он служит специальной зоной для размещения инструментов, оборудования и узлов рядом с основной рамой. Такая установка сводит к минимуму движения оператора, снижает утомляемость и значительно ускоряет процесс сборки, поскольку все необходимые материалы находятся под рукой.
Ответ: Точность позиционирования на ручных линиях поддерживается за счет использования установленных на полу стопорных штифтов, мощных фиксирующихся роликов и специальных приспособлений. Операторы также используют инструменты лазерного выравнивания, чтобы убедиться, что рама идеально ровная, прежде чем приступить к установке компонентов.
Ответ: Автоматизированным системам, особенно AGV, требуются исключительно ровные полы с определенными коэффициентами трения, чтобы предотвратить пробуксовку колес. Поверхность не должна иметь глубоких трещин, неровных компенсаторов и мусора, который может помешать работе лазерных навигационных сканеров или железнодорожных механизмов.
Ответ: Данные заказов клиентов из ERP-систем диктуют автоматическую маршрутизацию кадров. При обработке индивидуального заказа программное обеспечение дает команду системе транспортировки направить раму на определенные вспомогательные рабочие станции, оборудованные для установки этих уникальных компонентов.

